联系人:郑曦
手 机:136-7764-8606
电 话:0769- 33399243
邮 箱:HC1358@163.com
地 址:广东省东莞市清溪镇清溪松岗路33号之四101室
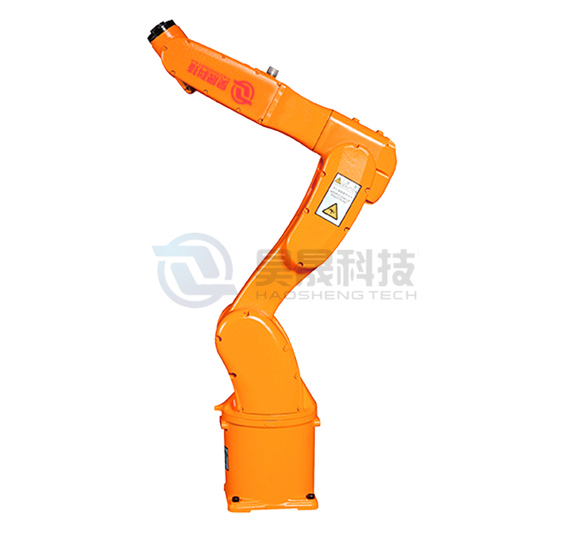
涂装机器人的生产节拍,直接决定整条涂装工作站的产能。节拍优化并不是简单加快机器人运动速度,需要兼顾漆膜质量、换色耗时、工件上下料等全流程,在不降低喷涂品质的前提下压缩生产周期,是自动化涂装产线调试的工作。
首先从机器人运动轨迹入手优化。轨迹示教阶段,减少机器人多余的空行程动作,去除不必要的远距离移动、多余姿态翻转。工件喷涂路径要连续规划,减少频繁启停。机器人启停阶段加速度不宜过大,过快加减速不仅会带来漆膜厚薄不均,还会加剧关节磨损。可以利用离线编程软件提前模拟喷涂轨迹,提前规划运动姿态,在仿真阶段剔除无效动作,减少现场示教调试时间。
其次合理拆分喷涂工序,同步规划多机器人协同作业。如果工作站搭载多台涂装机器人,可以将工件表面分区喷涂,机器人之间作业区域互不干涉,并行完成喷涂任务,压缩整体作业时间。同时优化工件的旋转工装,工件旋转速度和机器人移动速度相互匹配,避免局部重复喷涂或者漏喷,减少返工带来的时间损耗。
换色工序是影响节拍的重要一环。针对多颜色生产场景,优化换色程序,准确设置清洗、吹扫时长,在保证无混色的基础上缩短换色时间。同色系工件尽量集中排产,减少频繁换色次数,大幅降低溶剂清洗占用的时间。
上下料工序也可以做并行优化。采用双工位旋转工装,机器人在A工位喷涂工件的同时,操作人员或者机械手在B工位完成成品下料与新工件上料,实现喷涂与上下料同步进行,去除等待空窗期。
优化节拍的同时,不能忽视工艺底线。单纯提升移动速度会改变喷涂距离、扇面重叠率,造成流挂、针孔、漆膜厚薄偏差等喷涂缺陷。优化完成后需要持续抽样检测漆膜指标,验证喷涂质量。另外,还要关注机器人负载、散热情况,长期高速运行会加速关节损耗。持续迭代轨迹、工序排布与排产策略,平衡产能、喷涂质量和设备寿命,实现涂装工作站稳定运行。