联系人:郑曦
手 机:136-7764-8606
电 话:0769- 33399243
邮 箱:HC1358@163.com
地 址:广东省东莞市清溪镇清溪松岗路33号之四101室
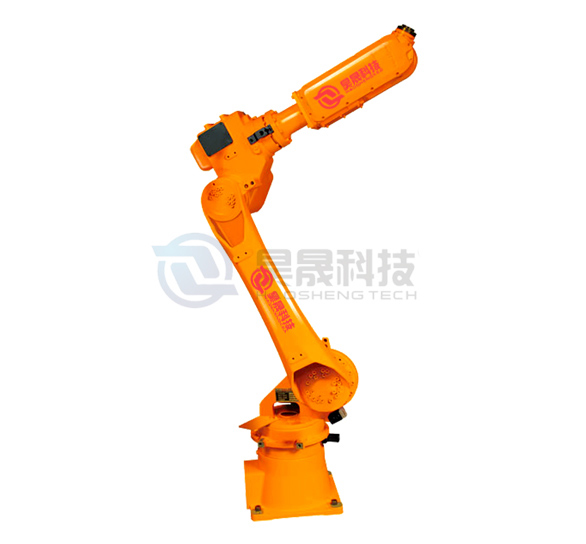
六轴机器人能够实现高精度运动,关节减速机构是核心部件之一,连接伺服电机与机器人机械臂,起到降低转速、放大扭矩,同时提升运动定位精度的作用。机器人六个关节基本都配置减速机构,没有减速器,伺服电机无法直接带动机械臂完成大负载、高精度的动作。
六轴机器人常用减速器主要分为谐波减速器与RV减速器两类。一般机器人小臂、末端1、2、3轴负载偏小,多采用谐波减速器;底座、大臂等承受大负载的4、5、6轴,大多选用RV减速器,二者结构原理存在差异。
RV减速器主要由摆线轮、针齿壳、偏心轴、输出支架组成。伺服电机带动偏心轴旋转,驱动摆线轮在针齿壳内部做偏心摆线运动。摆线轮齿数略少于针齿壳,在偏心转动过程中,摆线轮会缓慢反向自转,把高速输入运动转化成低速大扭矩输出。RV减速器刚性强、抗冲击性能好,可承受较大倾覆力矩,适合机器人基座、大臂这类重载关节。
谐波减速器由波发生器、柔轮、刚轮三大核心构件构成。波发生器装入柔轮内部,椭圆轮廓转动时,使柔轮产生周期性弹性形变。柔轮外齿和刚轮内齿局部啮合,刚轮固定不动,柔轮会缓慢旋转输出动力。依靠弹性形变实现减速,结构紧凑、体积小、传动比大,传动精度高,适合机器人末端轻载关节。
减速器的核心作用体现在两个方面。一是放大扭矩:伺服电机转速高、扭矩小,减速机构降低转速的同时,按传动比放大输出扭矩,以此带动机械臂和末端负载。二提升定位精度,电机侧微小转角误差,减少回差,保障机器人重复定位精度。
减速器属于精传动部件,工作时内部存在摩擦损耗。长期往复旋转会出现磨损,会产生背隙增加、传动精度下降等问题。运行温度、润滑油脂状态直接影响使用寿命。日常使用中需要定期检查油脂状态,按维护周期更换润滑脂,避免过载冲击。理解关节减速机构的工作原理,有助于机器人选型、故障判断以及日常维护,保障六轴机器人长期保持稳定的运动精度。