联系人:郑曦
手 机:136-7764-8606
电 话:0769- 33399243
邮 箱:HC1358@163.com
地 址:广东省东莞市清溪镇清溪松岗路33号之四101室
喷涂机器人多指六轴防爆喷涂机械手,依靠多关节联动,在三维空间内自由调整喷枪位置、距离与喷射角度,是自动化涂装产线的核心设备。相比五轴往复机,喷涂机器人柔性更强,能够应对结构复杂、多角度、多倒扣、内腔异形工件的喷涂作业,广泛应用于汽车零部件、3C外壳、卫浴、家具、新能源壳体等工件的油漆、UV漆、橡胶漆、防静电涂层喷涂。
喷涂机器人本体为六关节串联结构,每个关节搭载防爆伺服电机,整机满足防爆标准,适配油漆、稀释剂挥发的易燃易爆工况。区别于普通工业机械手,喷涂机器人专门做轻量化、防尘防爆处理,线缆内置在手臂内部,减少油漆粉尘堆积。末端法兰可搭载空气喷枪、静电雾化喷枪、旋杯喷枪,配合供漆管路、换色清洗模块、雾化气压调节单元共同组成喷涂单元。
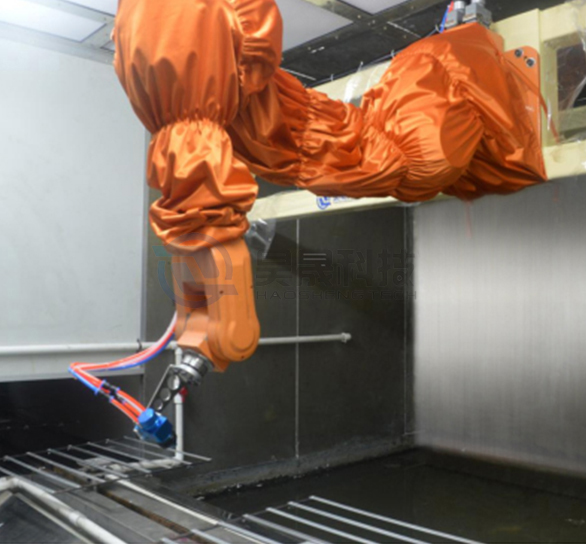
它核心的优势在于运动自由度。六轴关节可以实现喷枪任意姿态调整,能够伸入凹槽、内腔、折角位置,对复杂曲面、多角度工件做连续仿形喷涂。往复机受龙门框架限制,运动轨迹多局限在规则范围内,遇到结构多变的产品,容易出现喷涂死角、阴阳面;喷涂机器人不受框架行程约束,可灵活绕开工件凸起结构,从不同方位对工件表面进行喷涂。
轨迹编程分为示教编程和离线编程两种方式。示教编程由操作人员手持示教器拖动或者点动控制机器人,逐点记录喷涂点位、速度、喷枪角度、雾化参数,适合简单工件、小批量快速打样。离线编程则在电脑三维软件中导入工件模型,在虚拟环境里规划喷涂路径、设置行走速度、分段调整出油量与扇幅,仿真验证无碰撞后再下发到机器人控制器。离线编程无需占用现场设备,适合复杂多曲面工件,缩短新产品调试周期,减少喷漆房内试喷带来的油漆浪费。
静电喷涂是喷涂机器人高频配套工艺。静电旋杯或者静电喷枪让油漆颗粒带上电荷,工件接地形成电场,漆雾会定向吸附到工件表面,大幅降低过喷,提升油漆利用率,同时减少车间漆雾粉尘,改善漆膜均匀度。静电喷涂对工件导电性、喷涂距离、电场强度有严格要求,非导电塑胶件一般需要先做静电预处理。
整套涂装产线一般搭配输送线、旋转工装、除尘工位、流平隧道、烘干炉。工件通过链条或者转盘流转,机器人配合工装旋转,实现工件360°喷涂。多机器人协同产线还可以分工位作业,一台喷涂底漆、一台喷涂面漆,工序衔接连贯,适合大批量稳定生产。
在选型对比上,规则平板、简单弧面小件、单一产品长期量产,选用五轴往复机成本更低、调试简单;产品款式多、外形复杂、内腔多、经常换款,对涂装一致性要求高,喷涂机器人更合适。喷涂机器人前期投入和调试门槛更高,但是通用性强,一条产线可以兼容多种不同外形工件,产线复用率高。
喷涂工艺调试的包含行走速度、喷涂距离、雾化气压、油漆流量、静电电压。喷枪距离工件过近容易流挂,距离太远会造成漆雾飞散、漆膜偏薄;拐角、凹槽区域需要降低移动速度,保证上漆量;平面区域适当提速,平衡产能与品质。换色生产时,自动清洗系统对枪嘴、管路进行溶剂冲洗,减少不同颜色油漆交叉污染。
生产中常见不良问题:漆膜厚薄不均,优先核查轨迹速度、喷涂距离是否波动;针孔、颗粒缺陷,排查除尘效果、油漆过滤、压缩空气干燥度;流挂大多是局部走速过慢或者出油量偏大;色差问题,需要稳定供漆压力、控制环境温湿度。
喷漆房内需要配套排风、可燃气体检测、接地防护;定期检查防爆密封、线缆护套,避免油漆渗入电机、控制柜;机器人运动范围内设置光栅,人员闯入时自动停机。日常维护包含定期清洗喷枪、检查旋杯、校准零点、清理手臂表面漆垢,保证运动轨迹精度。
总而言之,喷涂机器人凭借六轴关节的高柔性,突破往复机的运动限制,适配复杂异形工件的自动化涂装。配合离线编程、静电雾化系统,能够稳定管控漆膜品质,降低漆雾浪费,是多品种、工件涂装自动化的主流方案。