联系人:郑曦
手 机:136-7764-8606
电 话:0769- 33399243
邮 箱:HC1358@163.com
地 址:广东省东莞市清溪镇清溪松岗路33号之四101室
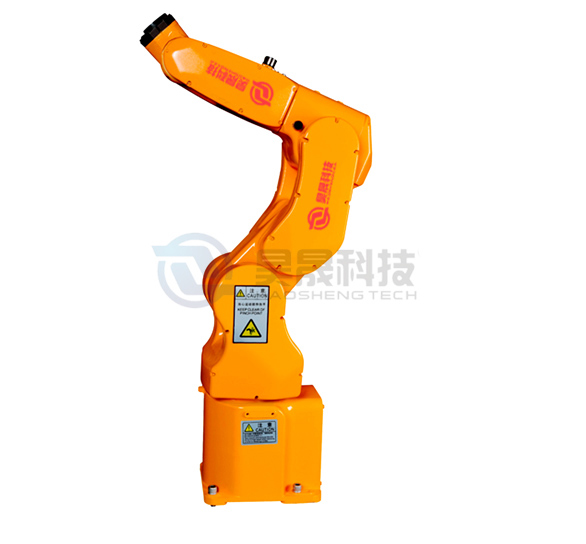
喷涂机器人多用于塑胶、五金、钣金等异形工件静电或空气喷涂,依靠六轴柔性运动,相比往复机可以更好覆盖曲面、凹槽、边角位置。机器人调试对路径连续性、枪距稳定性、转角速度控制要求高,转角堆积、枪距忽远忽近、速度补偿不合理,很容易造成膜厚偏差、色差、死角漏喷、橘皮流挂。本指引覆盖调试前点检、示教路径规划、枪距管控、速度补偿、转角减速、膜厚与色差管控、首件验证全流程规范。
一、调试前期点检
1.机器人本体与零点校验
确认机器人零点位置准确,零点偏移会导致所有示教点位发生偏移;检查各轴减速机、线缆、防爆外壳无破损,防爆喷涂机型确认防爆密封、接线合规。手动单轴运动,观察有无异响、卡顿、抖动。
2.喷枪与供漆系统点检
核对喷枪型号、风帽喷嘴规格,静电枪检查高压线缆、静电针无积漆磨损;稳压罐、隔膜泵、供漆管路、回流回路通畅,气压、漆压调压阀调节顺畅,无脉动泄压。油漆提前过滤,粘度检测完成。
3.配套工作站检查
输送线、光电或者视觉跟踪信号正常,工件定位治具牢固;喷房排风、温湿度系统运行稳定,水帘、过滤棉状态良好;工件摆放基准统一,避免工件偏移导致喷涂路径失效。
4.防护确认
防护光栅、急停、门联锁功能正常,示教模式低速权限开启,调试阶段做好隔离防护。
二、示教路径规划管控
示教路径是喷涂的基础,优先顺着工件外形连续布点,减少频繁抬枪、换向。
1.路径方向:优先沿着曲面平缓走向排布,凹槽、内侧面单独增设点位;工件边角、孔位周边增加过渡点,避免枪头直接撞击工件。
2.搭接逻辑:相邻喷涂道次搭接量保持一致,一般根据扇幅设定固定搭接比例,不要一段搭接多、一段搭接少,搭接不均直接带来条状色差。
3.避空设置:工件凸起、工装治具位置预留防护距离,防止撞枪;同时不能因为过度避空造成局部喷涂距离拉大,出现漏喷。
4.分层喷涂规划:厚膜工艺采用多层交叉路径,首先打底,然后上面漆,层间预留流平时间;正反面喷涂分开路径,避免漆雾互相干扰。
5.随行跟踪调试:搭配输送线跟踪功能时,同步校准跟踪编码器、触发信号,保证机器人和工件同步运动,不会出现越喷越偏。
三、枪距管控规范
枪距指喷枪喷嘴到工件表面的距离,是影响膜厚、雾化效果、静电上漆率的关键参数。
1.基准枪距按照喷枪工艺参数设定,全程尽量保持恒定;曲面工件需要多点跟随补偿,曲面高点枪距变近、低点枪距变远,是膜厚不均主要原因。
2.近距离风险:枪距过小,单位面积落漆量大,容易流挂、橘皮,静电喷涂还容易出现打火风险;
3.远距离风险:漆雾扩散,膜厚偏薄、上漆率下降,边角位置容易漏喷;
4.示教时实时查看枪距数值,曲面大落差工件可以启用机器人偏移功能,沿着法向跟随工件表面,维持枪距稳定。
四、行走速度与速度补偿调试
喷涂机器人的出漆量固定时,行走速度直接决定单位面积上漆量。
1.直线段匀速喷涂,匀速区间速度保持一致,不要随意变化;
2.速度补偿使用场景:曲面凹陷、边缘区域,可视需求微调速度;速度放慢,膜厚增加;速度加快,膜厚降低。补偿幅度不宜过大,大幅度变速容易产生色差。
3.速度和漆量联动:优先固定速度,依靠供漆压力微调膜厚,不要频繁依靠速度大幅度调膜厚,速度变化会改变雾化停留效果。
4.禁止在有效喷涂区域设置剧烈加减速,加减速段漆量堆积,形成色差带;加减速区域尽量安排在工件以外的空走段。
五、转角减速管控(着重改善转角积漆)
机器人转角处,即便设定相同线速度,漆雾停留时间会变长,易出现转角位置膜厚偏高、流挂、色差。
1.转角点位设置减速区间:在进入拐角前提前降速,离开拐角后恢复正常喷涂速度;转角越小,减速幅度越大。
2.两种方案搭配选用:转角减速,或者转角位置减小出漆量。优先减速方案,改动漆压容易影响整段喷涂效果。
3.转角扇幅调整:狭小内角位置,可适当收小扇幅,避免漆雾打到相邻面造成多余积漆;外角位置注意不要因为扇幅收窄出现漏喷。
4.路径圆滑过渡:点位不要设置成尖锐直角,用圆弧过渡点位,减少急转向带来的漆雾堆积。
六、膜厚管控
1.目标膜厚拆分:厚膜采用薄喷多层,单次膜厚控制在工艺窗口内,降低流挂风险;记录每层膜厚数据,累加得到总膜厚。
2.膜厚取样检测:首件烘烤冷却后,在平面、曲面、转角、边角多点测膜厚,记录数据;
3.膜厚偏厚:提高行走速度、降低供漆压力、适当拉大枪距;
4.膜厚偏薄:降低行走速度、小幅提高漆压、缩小枪距;
5.静电喷涂还要留意静电电压,电压不足会降低上漆效率,膜厚整体偏低,调试时同步确认静电参数。
6.量产阶段定时抽检膜厚,油漆批次更换、稀释剂变动后复测。
七、色差管控规范
色差来源分为膜厚差异、雾化差异、溶剂挥发差异、静电效应差异。
1.保证同一工件喷涂参数统一,正反面、各个面的行走速度、枪距、搭接量保持一致;
2.控制喷房温湿度、排风稳定,环境波动会改变溶剂挥发速度,造成干湿色差;
3.油漆粘度定时监控,温度升高粘度下降,雾化效果改变,产生色差;油漆充分搅拌,色粉沉降会导致前后色差;
4.静电喷涂留意法拉第笼效应,深腔内部静电排斥,上漆偏浅,内腔单独调整路径和速度补偿;
5.换色之后,清洗管路、喷枪干净,残留旧漆混入新漆会造成杂色色差。
八、首件验证与量产确认流程
1.示教完成后先空跑,核对路径、枪距、有无撞枪风险;
2.低速试喷单件,观察漆雾覆盖、转角堆积情况;
3.工件流平、烘烤完成后,检测膜厚、色差,目视检查死角漏喷、橘皮、流挂;
4.首件合格后连续试喷3~5件,确认一致性;
5.参数存档:路径编号、喷涂速度、转角减速值、枪距、漆压气压、静电电压、搭接量;
6.更换工件、喷嘴、油漆、修改路径后,需要重做首件。
九、常见调试问题快速对策
1.转角位置膜厚偏高、流挂:未设置转角减速、点位转向太急;增加转角减速,圆弧过渡点位。
2.曲面膜厚忽厚忽薄:枪距跟随失效,没有法向补偿;重新示教曲面点位,开启跟随功能。
3.条状色差:搭接量不一致、速度波动;统一搭接比例,把加减速移出喷涂区。
4.凹槽死角漏喷:路径角度单一,法拉第笼效应;增加多角度点位,调整静电参数。
5.膜厚整体不稳:供漆压力脉动、零点漂移;检修供漆稳压系统,重新校准机器人零点。
6.橘皮:雾化气压不足、枪距近、单次膜厚太厚;上调雾化气压,降低单遍漆量。
十、量产巡检与日常维护
量产期间定时核对喷涂参数,检查喷枪喷嘴积漆、静电针积漆;定期校准机器人零点,防止长期运行零点漂移。
喷涂机器人属于多轴联动工艺,改动任意点位、速度之后,转角和膜厚都会联动变化,调整后着重复查拐角位置,避免批量不良。